Projects / Contact Localization
Contact Localization
Built a MuJoCo–ROS 2 bridge for the Franka Panda, with force injection to benchmark contact localization.
Projects / Contact Localization
Built a MuJoCo–ROS 2 bridge for the Franka Panda, with force injection to benchmark contact localization.
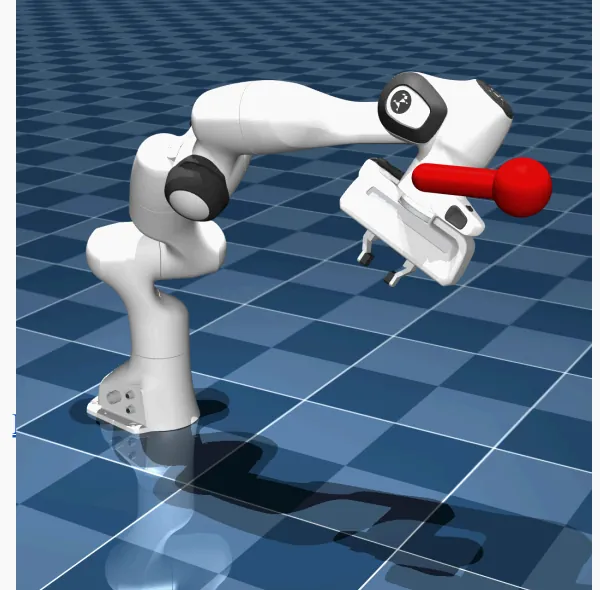
Built a MuJoCo–ROS 2 bridge for the Franka Panda so existing robot missions run unchanged in high-fidelity physics, then added external force injection with live joint-torque feedback to benchmark torque-based contact localization.